Mosaic
Ερμηνεύσιμη πρόβλεψη κίνησης σε πραγματικό χρόνο με μία κάμερα και αντιδραστική πλοήγηση για αυτόνομα σκάφη επιφανείας
1 Αρχιτεκτονική
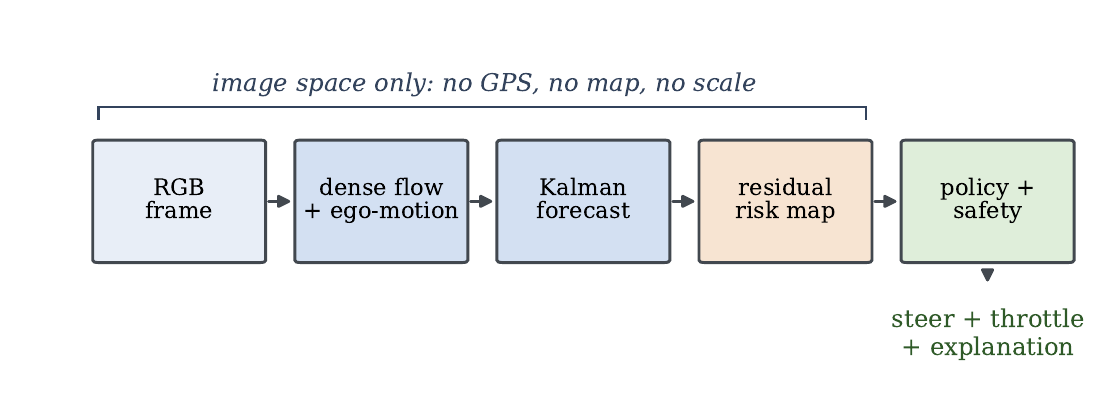
Ένα πλήρες σύστημα πραγματικού χρόνου (70 FPS) με μία μόνο κάμερα και χωρίς GPS: η εμπρόσθια κάμερα τροφοδοτεί την εκτίμηση πυκνής οπτικής ροής και ιδιοκίνησης, η οποία οδηγεί μια βραχυπρόθεσμη πρόβλεψη με φίλτρο Kalman, έναν χάρτη κινδύνου από την υπολειμματική ροή και τελικά ένα επίπεδο πολιτικής και ασφάλειας που δίνει εντολές πηδαλιουχίας, γκαζιού και μια εξήγηση σε απλή γλώσσα. Κάθε στάδιο λειτουργεί μόνο στον χώρο της εικόνας, χωρίς GPS, χάρτη, αισθητήρα βάθους ή απόλυτη κλίμακα.
2 Παραδείγματα
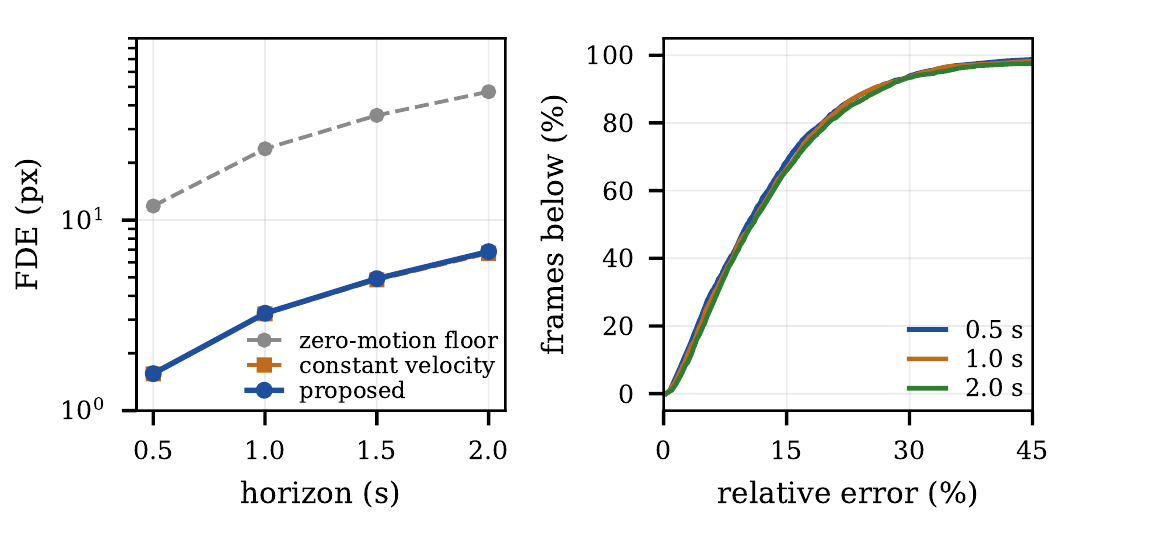
Αξιολογήθηκε σε πραγματικό βίντεο από αυτόνομο σκάφος (ASV), με σύγκριση απέναντι σε σαφή σημεία αναφοράς (μηδενική κίνηση, σταθερή ταχύτητα, oracle εκ των υστέρων) και όχι μόνο με έλεγχο αυτοσυνέπειας. Η πρόβλεψη μειώνει το σφάλμα τελικού σημείου κατά 86% σε σχέση με το σενάριο μηδενικής κίνησης και διατηρεί σχετικό σφάλμα 12,6–13,7% σε όλους τους χρονικούς ορίζοντες.
3 Βίντεο
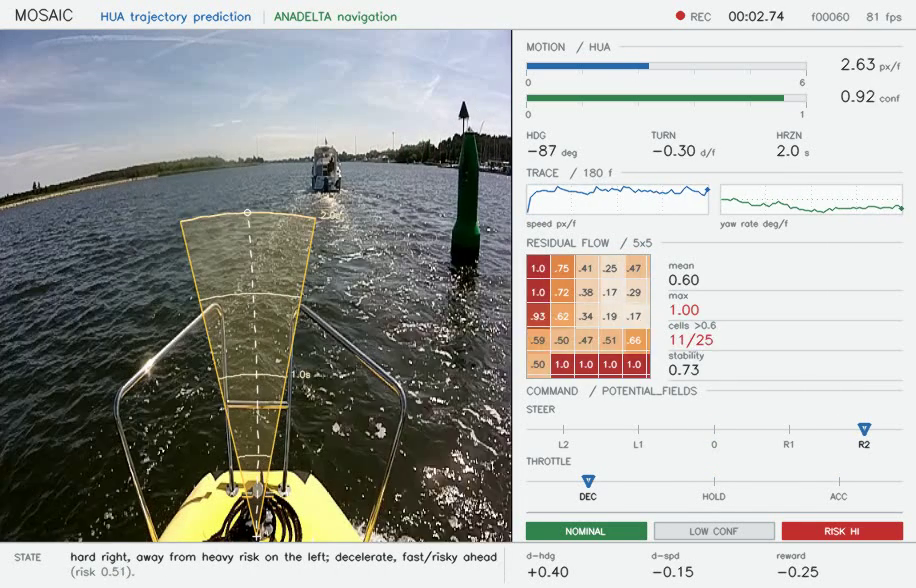
Μια σύντομη παρουσίαση του συστήματος σε λειτουργία, πάνω σε πραγματικό βίντεο.